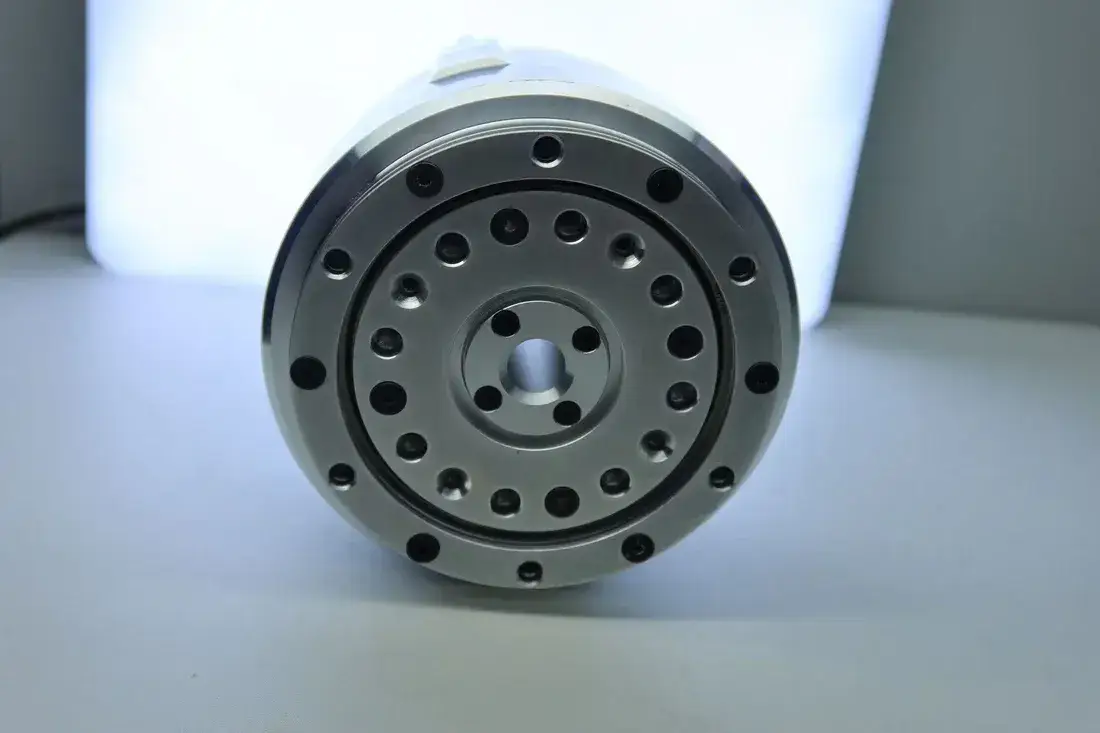
Humanoid Hip and Knee Actuator Sizing Guide
Size hip and knee actuators for humanoid robots using torque estimates, rated-versus-peak loads and QDD trade-offs, with BXI model examples and validation considerations.
 BXI Robotics
Humanoid robot pricing and buying guides, robot actuator selection guides, and embodied-AI data-collection insights from the BXI Robotics engineering team.
Size hip and knee actuators for humanoid robots using torque estimates, rated-versus-peak loads and QDD trade-offs, with BXI model examples and validation considerations.
Compare torque, backdrivability, mass and wiring for quadruped and exoskeleton actuators, with QDD design trade-offs and BXI model examples for application planning.
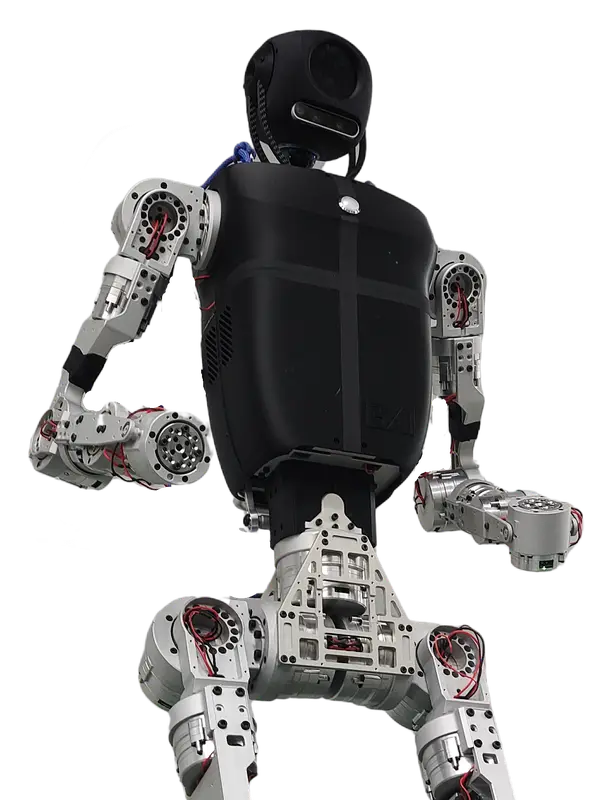
Review Elf 3 dimensions, 31-DOF joint layout, battery, sensors and PCIE-CANFD control, plus ROS2 SDK and simulation support for humanoid robot research and development.
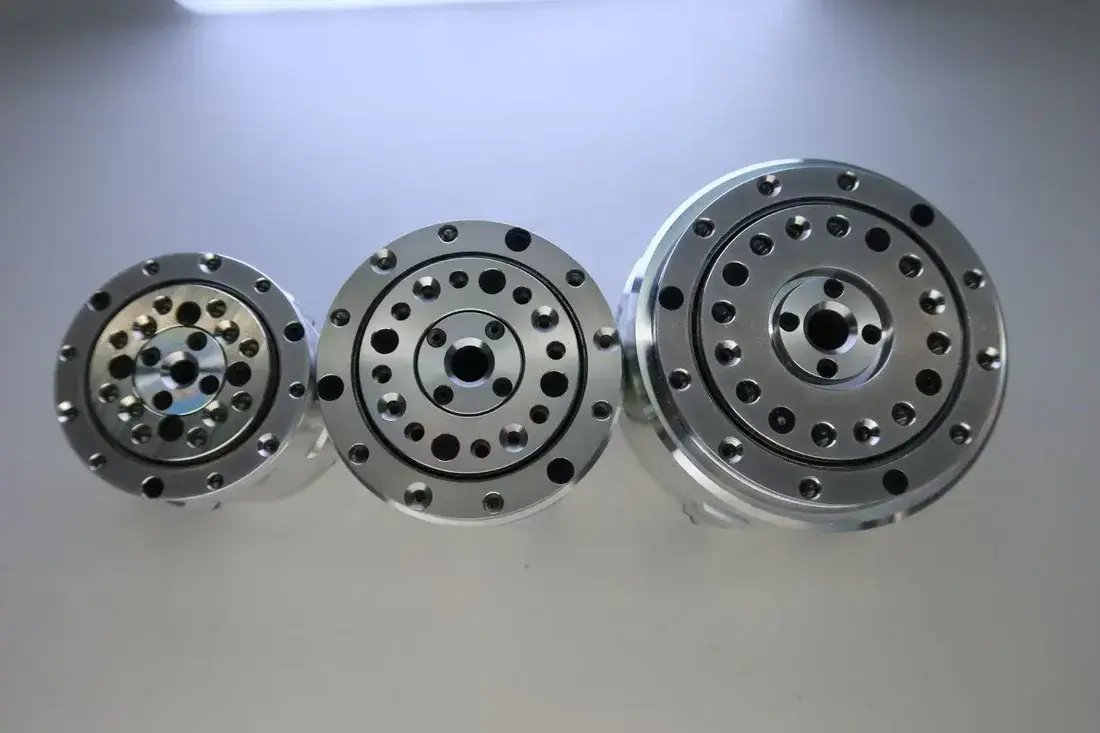
Compare BXI 85/70/50 actuators by rated and peak torque, mass, dimensions and CAN/CANFD support, with application guidance for humanoid, arm and exoskeleton joints.
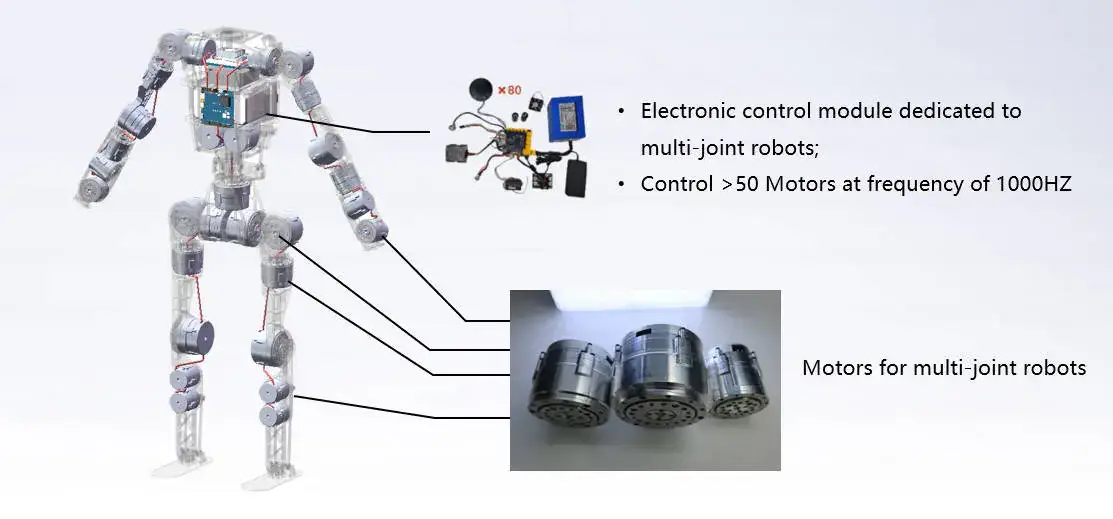
Compare humanoid robot OEM and ODM, prepare requirements for a quote, and define design responsibilities, prototype validation, pilot production and delivery scope.