人形机器人髋膝关节电机选型与扭矩计算
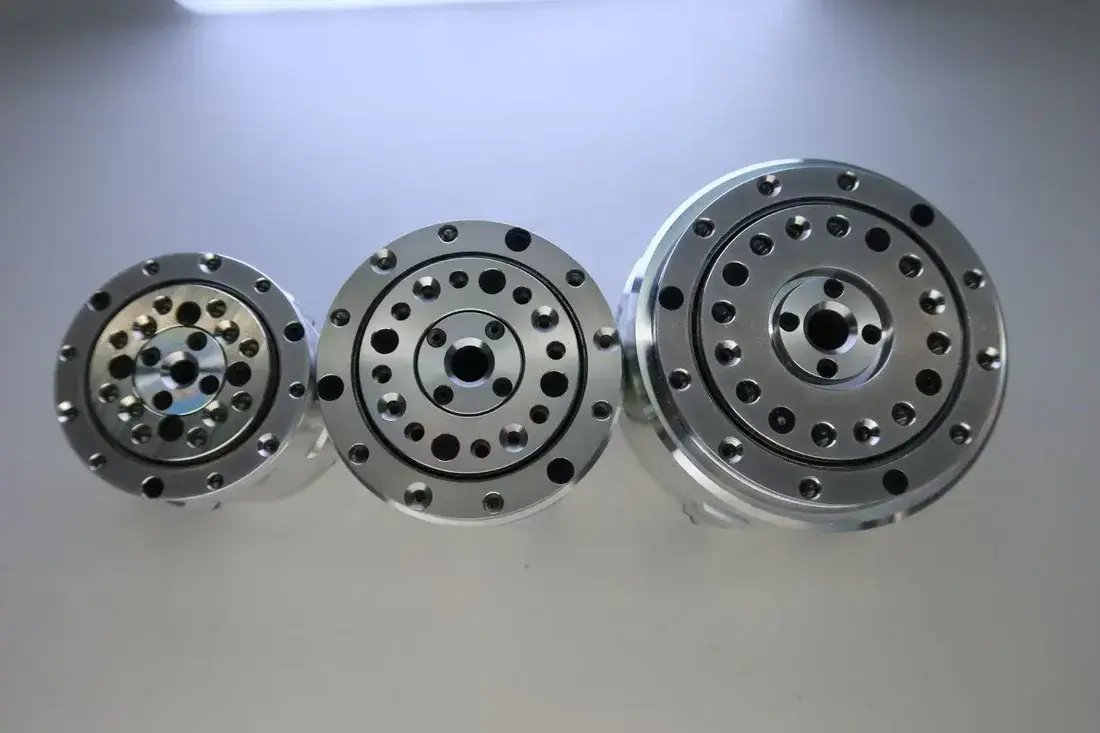
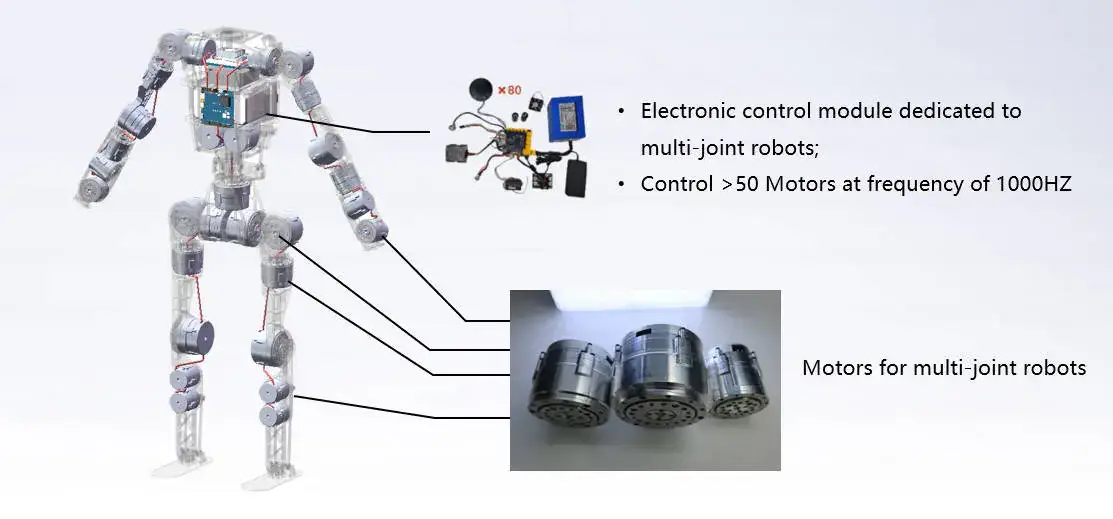
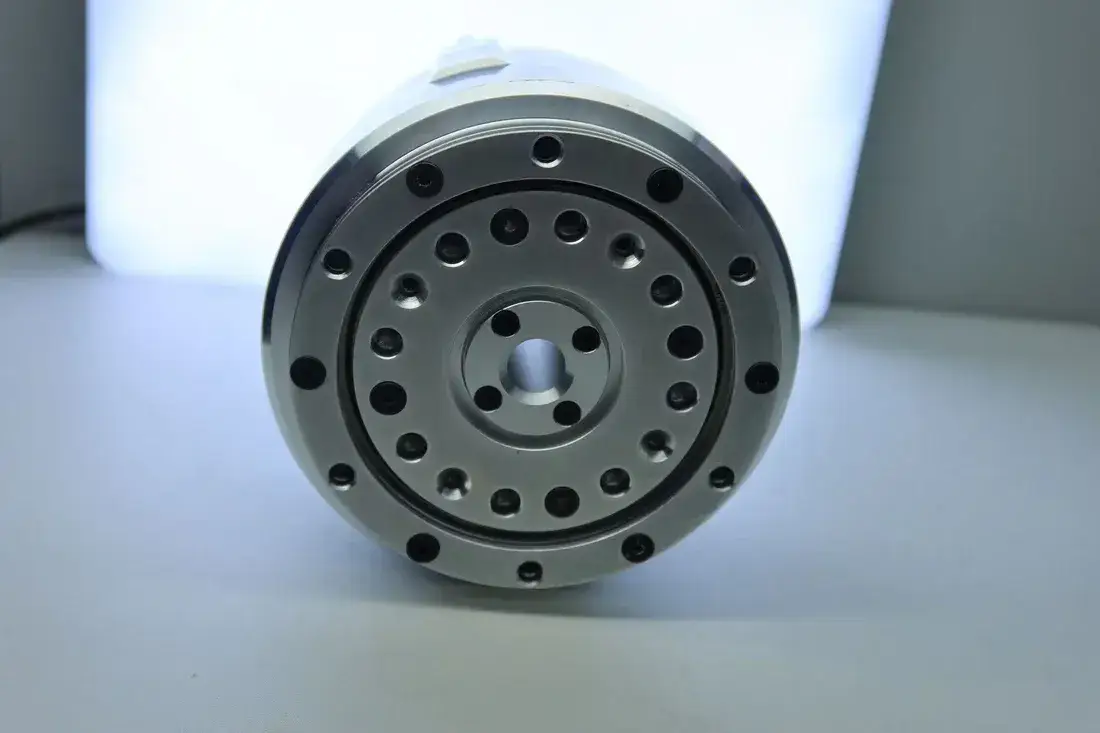
人形机器人髋膝关节电机如何选型?本文以 50–80 kg 级机器人为讨论场景,梳理扭矩估算、额定与峰值工况、减速比和反驱性的取舍,并结合 BXI 型号参数说明选型步骤与需要进一步验证的条件。
 半醒
半醒科技技术博客,围绕人形机器人整机规格、关节电机选型、OEM/ODM 定制流程和具身智能应用提供技术解读。工程师、采购与科研团队可通过参数对比、应用条件和相关文档了解产品与开发方案。
人形机器人髋膝关节电机如何选型?本文以 50–80 kg 级机器人为讨论场景,梳理扭矩估算、额定与峰值工况、减速比和反驱性的取舍,并结合 BXI 型号参数说明选型步骤与需要进一步验证的条件。
四足机器人和外骨骼关节电机如何选型?本文比较扭矩、反驱性、重量、冲击响应与走线需求,说明 QDD 执行器在不同关节场景中的取舍,并结合 BXI 型号参数提供工况分析与选型参考。
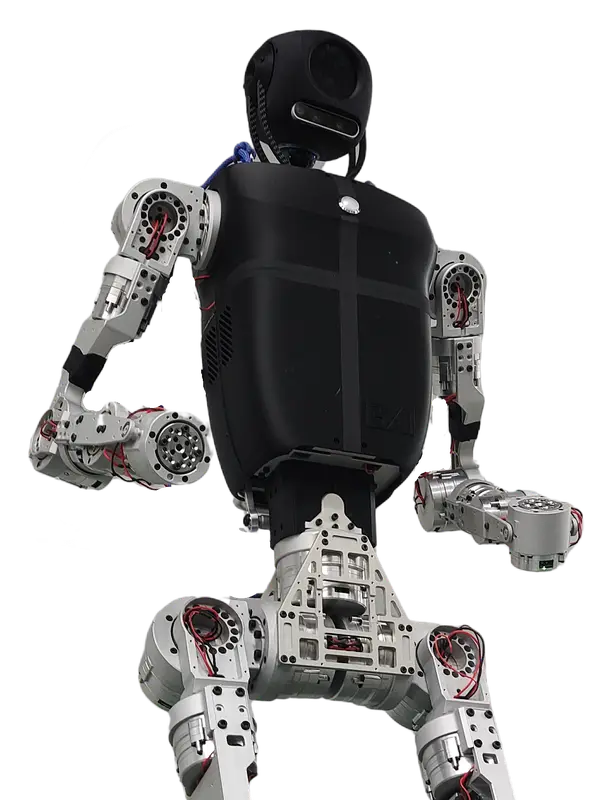
查看 BXI Elf 3 人形机器人完整技术规格,包括 31 自由度、1450 mm 身高、约 38 kg 重量、关节参数和 518 Wh 电池。了解 PCIE-CANFD 控制、ROS2 SDK、传感器与仿真支持,为科研和二次开发评估整机配置。